Cinemática Directa e Inversa en Brazos Robóticos: Guía de Grados de Libertad (DoF)
Cómo se calculan las trayectorias de un efector final desde los cobots industriales de Universal Robots hasta los kits de robótica educativa.
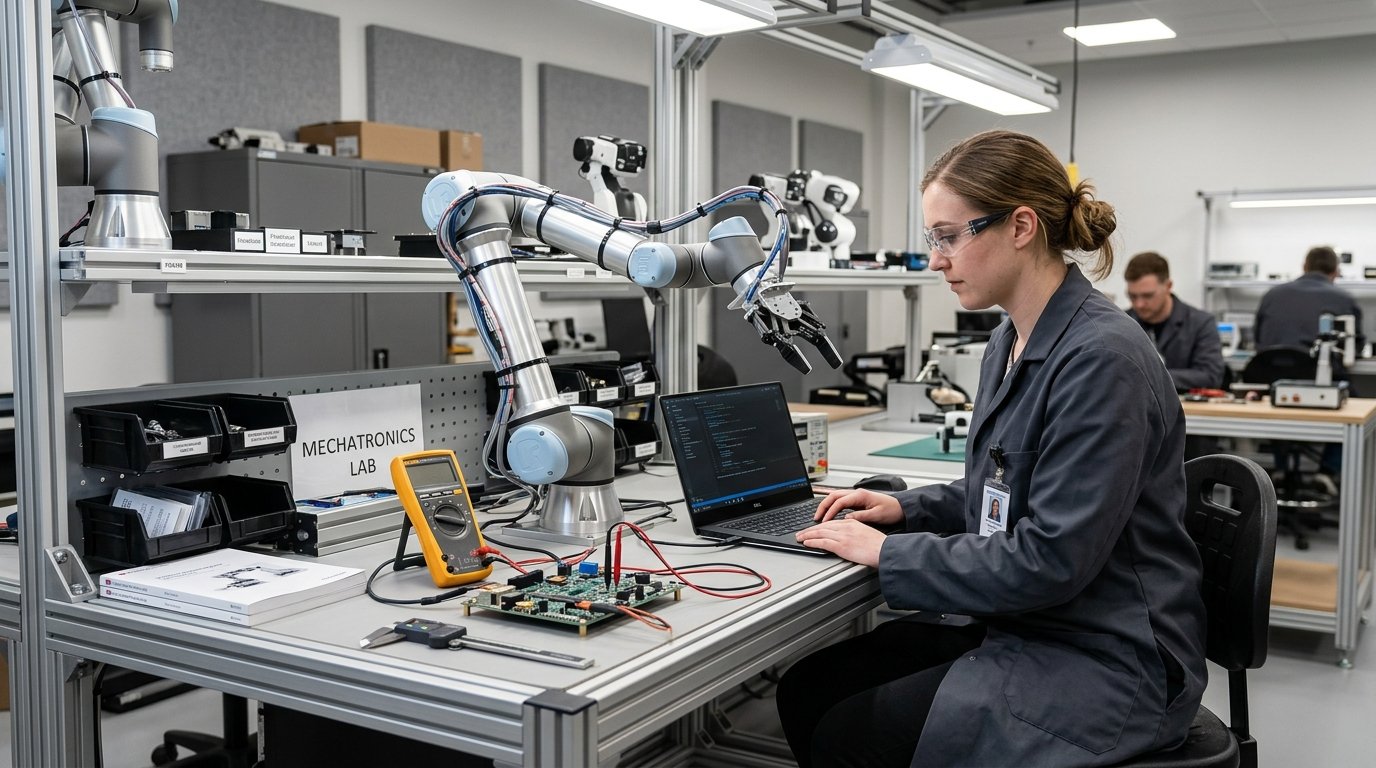
Puntos Clave de Ingeniería (Executive Engineering Summary)
- 1Cada articulación (rotacional o prismática) añade un grado de libertad (DoF) al espacio de trabajo del robot.
- 2Para posicionar y orientar un efector final de manera arbitraria en el espacio 3D se necesitan al menos 6 DoF (3 para coordenadas X, Y, Z y 3 para ángulos de Euler roll, pitch, yaw).
- 3Los kits educativos de 4 a 6 DoF permiten enseñar la transición entre trigonometría básica y matrices de rotación homogénea utilizadas en cobots industriales.
- 4La calibración de holguras (backlash) y el par de torsión (torque) de los servomotores son los factores críticos de repetibilidad.
1. ¿Qué son los Grados de Libertad (Degrees of Freedom - DoF)?
En robótica espacial y manipuladores articulados, los grados de libertad representan el número de parámetros independientes que definen la configuración o postura mecánica del sistema. En un brazo robótico, cada articulación motorizada —habitualmente servomotores con reducción de engranajes metálicos— aporta 1 DoF.
- 3 Grados de Libertad (3-DoF): Permite situar la pinza en cualquier punto $(X, Y, Z)$ dentro de su envolvente de trabajo esférica, pero sin capacidad para controlar el ángulo de aproximación.
- 4 a 5 Grados de Libertad (4-5 DoF): Añade rotación en la muñeca (pitch y roll), permitiendo coger objetos sobre planos horizontales sin chocar contra la base.
- 6 Grados de Libertad (6-DoF): Es el estándar en cobots industriales (como los brazos de Universal Robots UR5e/UR10e o KUKA LBR iiwa). Ofrece destreza isomórfica al brazo humano, permitiendo alcanzar cualquier coordenada espacial con cualquier orientación angular deseada.
2. Cinemática Directa vs. Cinemática Inversa (FK vs. IK)
El control de movimiento en robótica se divide en dos problemas matemáticos complementarios:
Cinemática Directa (Forward Kinematics - FK) Dado un conjunto de ángulos de articulación $(\theta_1, \theta_2, ..., \theta_n)$, ¿cuál es la posición y orientación resultante de la punta del robot? Este cálculo es determinista y directo mediante el convenio de **Denavit-Hartenberg (D-H)**, multiplicando matrices de transformación homogénea $4 \times 4$.
Cinemática Inversa (Inverse Kinematics - IK) Deseamos que el robot recoja una pieza en la coordenada exacta $(X=150\text{ mm}, Y=40\text{ mm}, Z=20\text{ mm})$. ¿Qué ángulos $(\theta_1, \theta_2, ...)$ deben adoptar cada uno de los servomotores? A diferencia de la cinemática directa, la cinemática inversa puede tener: - **Múltiples soluciones:** El brazo puede alcanzar la misma coordenada con la articulación del codo hacia arriba ('elbow up') o hacia abajo ('elbow down'). - **Infinitas soluciones:** En robots redundantes (>6 DoF). - **Cero soluciones:** Si el objetivo se encuentra fuera de la envolvente de alcance o cerca de una singularidad cinemática.
3. Servomotores: Por qué la piñonería metálica marca la diferencia
En kits de robótica educativa baratos, es frecuente encontrar servomotores tipo SG90 con piñonería de plástico nylon. Cuando el brazo sufre una inercia o el alumno programa una aceleración brusca, los dientes plásticos se desgastan o rompen, generando holgura mecánica (backlash).
En Robotshop seleccionamos kits equipados con servomotores de piñones de latón/acero y potenciómetros de alta resolución. Esto garantiza: - Repetibilidad milimétrica: El brazo vuelve al mismo punto con una desviación menor a $\pm 0.5\text{ mm}$. - Mayor torque dinámico: Soporta cargas de 50 a 300 gramos en el efector final sin sobrecalentamiento. - Feedback de posición: Posibilidad de leer la señal analógica o digital para enseñar control de lazo cerrado (PID).
4. Aplicación pedagógica en el aula y laboratorio
Comenzar con un brazo de 4 a 6 DoF permite a los estudiantes aplicar conceptos de trigonometría plana (teorema de Pitágoras y ley de cosenos para 2D) y evolucionar hacia álgebra lineal y programación en Python o C++. Mediante interfaces visuales o scripts interactivos, los alumnos conectan las fórmulas matemáticas del encerado con el movimiento físico de una máquina real.
Preguntas frecuentes
Explora el catálogo de robots y kits STEM
Robots educativos, kits STEM, drones y brazos robóticos para aprender construyendo.
Publicaciones Técnicas Relacionadas
De Scratch a ROS 2: Hoja de Ruta para Aprender Robótica de 8 a 16 Años
Descubre la ruta paso a paso para que niños y jóvenes dominen la robótica real: bloques visuales (Scratch/Blockly), MicroPython y C++ embebido, culminando en la arquitectura distribuida de ROS 2.
Hardware & SensoresSensores en Robótica Móvil: Comparativa entre LiDAR, Ultrasonidos y Visión Artificial
Análisis exhaustivo de los principios físicos, alcance, zonas muertas y algoritmos de SLAM para sensores de ultrasonidos, infrarrojos ToF, escáneres LiDAR 2D/3D y cámaras de visión artificial.