De Scratch a ROS 2: Hoja de Ruta para Aprender Robótica de 8 a 16 Años
El itinerario metodológico para evolucionar desde la programación visual por bloques hasta la arquitectura de middleware empleada por Boston Dynamics y la industria aeroespacial.
Puntos Clave de Ingeniería (Executive Engineering Summary)
- 1El error más común en educación tecnológica es forzar la sintaxis de texto antes de consolidar el pensamiento algorítmico y la lógica secuencial.
- 2La transición óptima comprende cuatro fases: 1) Bloques visuales, 2) Python/MicroPython con hardware real, 3) C/C++ embebido con interrupciones y periféricos, 4) ROS 2 sobre Linux.
- 3ROS 2 (Robot Operating System) es el estándar indiscutible de la robótica autónoma moderna: coches autónomos, drones y robots cuadrúpedos.
- 4Aprender a depurar sobre hardware físico enseña tolerancia al fallo y pensamiento de ingeniería que ninguna simulación en pantalla puede emular.
1. La paradoja de la enseñanza de robótica
Muchos programas escolares fracasan por uno de dos extremos: o se quedan permanentemente en juguetes interactivos cerrados donde el alumno solo pulsa botones prediseñados, o intentan enseñar programación en C++ abstracto a niños de 9 años provocando frustración.
La ingeniería robótica moderna exige un equilibrio entre tres disciplinas fundamentales: mecánica, electrónica y software. La progresión debe acompañar el desarrollo madurativo del estudiante.
2. Las Cuatro Fases del Itinerario Robotshop
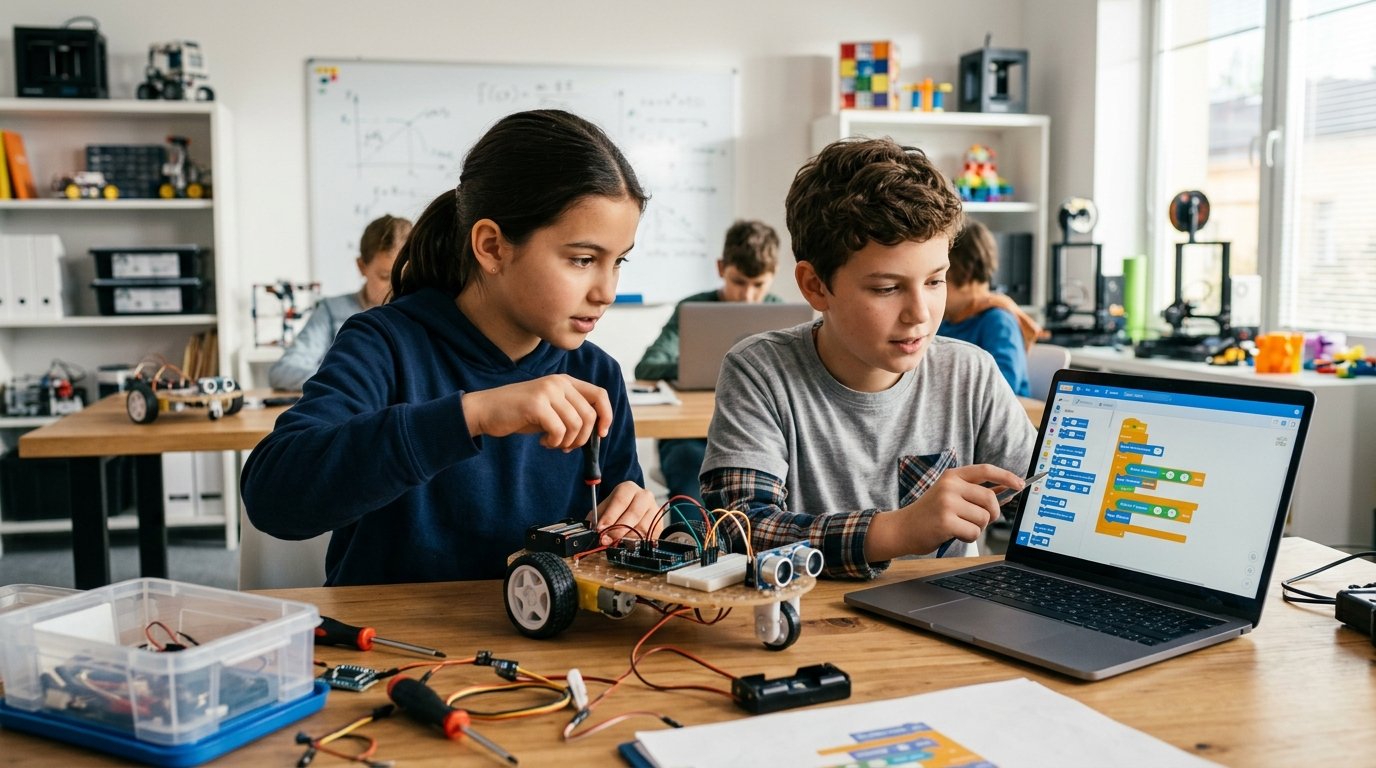
Fase 1: Pensamiento Lógico & Secuencial (8-10 años) - **Herramientas:** Scratch 3.0, Blockly, mBlock. - **Objetivo:** Comprender bucles (*loops*), condicionales (*if/then/else*), variables simples y temporizadores. - **Hardware recomendado:** Robots móviles con sensores ultrasónicos y de seguimiento de línea. El alumno ve la causa-efecto inmediata: *'si el sensor detecta distancia < 15cm, detener motores y girar 90 grados'*.
Fase 2: Transición a Lenguaje Textual con MicroPython (10-13 años) - **Herramientas:** Thonny IDE, MicroPython / CircuitPython sobre microcontroladores RP2040 o ESP32. - **Objetivo:** Superar el miedo a la sintaxis textual. Python ofrece una sintaxis limpia y legible que traduce casi palabra por palabra los bloques lógicos previos. - **Habilidades clave:** Lectura analógica de sensores (ADC), modulación por ancho de pulsos (PWM) para velocidad de motores y gestión de cadenas de texto.
Fase 3: Control Embebido en C/C++ y Tiempo Real (13-15 años) - **Herramientas:** Arduino IDE, PlatformIO, VS Code. - **Objetivo:** Comprender la arquitectura interna del microcontrolador: registros, interrupciones externas (hardware interrupts), timers y buses de comunicación serie (I2C, SPI, UART). - **Habilidades clave:** Implementación de bucles de control proporcional-integral-derivativo (PID) para mantener un robot en línea recta o estabilizar un gimbal.
Fase 4: Sistemas Distribuidos con ROS 2 (15+ años) - **Herramientas:** ROS 2 Humble/Iron sobre Ubuntu Linux, Gazebo Simulator, RViz. - **Objetivo:** Diseñar robots complejos donde múltiples procesos independientes cooperan en red. - **Conceptos de nivel industrial:** Nodos (*Nodes*), Tópicos (*Topics publish/subscribe*), Servicios (*Services request/response*), Acciones (*Action servers*) y transformación de coordenadas (TF2).
Hardware recomendado para este nivel
Si quieres poner en práctica lo anterior, estos son algunos de nuestros robots educativos disponibles ahora mismo en el catálogo.
Ver todos los robots educativos →
3. ¿Por qué ROS 2 es el objetivo de los futuros ingenieros?
Plataformas como los robots cuadrúpedos de Boston Dynamics o los brazos articulados de Yaskawa y KUKA integran o dialogan con ROS 2.
En un robot avanzado, la visión artificial requiere una GPU potente (como una NVIDIA Jetson o Raspberry Pi 5), mientras que el control de los motores exige un microcontrolador de tiempo real (como STM32 o ESP32). ROS 2 resuelve la comunicación entre estos dos cerebros de manera transparente y estandarizada.
Preguntas frecuentes
Explora el catálogo de robots y kits STEM
Robots educativos, kits STEM, drones y brazos robóticos para aprender construyendo.
Publicaciones Técnicas Relacionadas
Cinemática Directa e Inversa en Brazos Robóticos: Guía de Grados de Libertad (DoF)
Aprende los fundamentos de cinemática directa e inversa, matrices de transformación homogénea de Denavit-Hartenberg y cómo los grados de libertad (DoF) determinan el espacio de trabajo en manipuladores robóticos.
Hardware & SensoresSensores en Robótica Móvil: Comparativa entre LiDAR, Ultrasonidos y Visión Artificial
Análisis exhaustivo de los principios físicos, alcance, zonas muertas y algoritmos de SLAM para sensores de ultrasonidos, infrarrojos ToF, escáneres LiDAR 2D/3D y cámaras de visión artificial.