ESP32 vs. Raspberry Pi vs. Arduino: ¿Qué Cerebro Elegir para tu Robot?
Análisis comparativo de potencia de cálculo, buses de comunicación, consumo energético y latencia de respuesta para proyectos mecatrónicos.
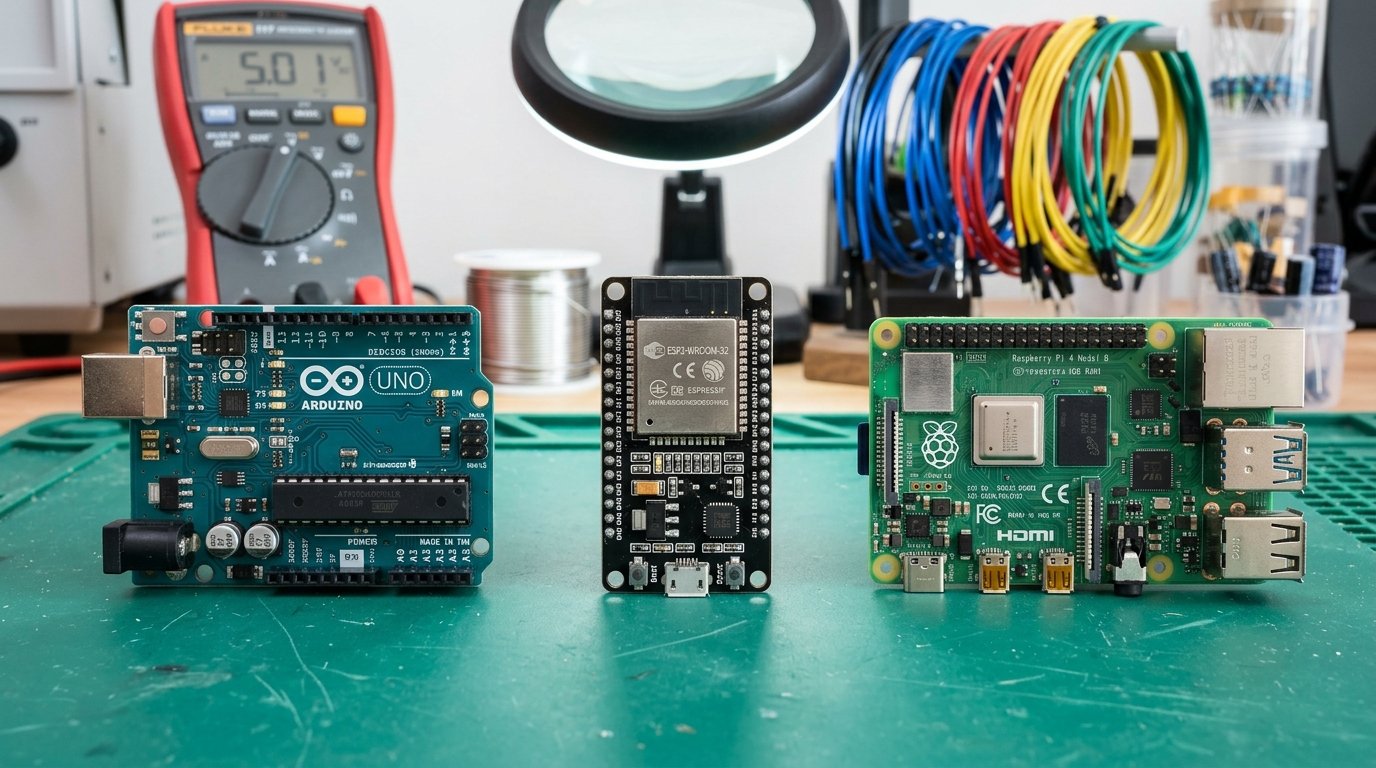
Puntos Clave de Ingeniería (Executive Engineering Summary)
- 1Arduino destaca por su simplicidad analógica, tolerancia a errores eléctricos y biblioteca masiva para iniciación absoluta.
- 2ESP32 es el rey de la relación rendimiento/precio: doble núcleo a 240 MHz, WiFi, Bluetooth y bajo coste para robots con telemetría web o control por app.
- 3Raspberry Pi no es un microcontrolador, sino un ordenador completo con Linux: imprescindible para visión artificial (OpenCV) y ROS 2, pero inadecuado para control de motores en tiempo real crítico.
- 4La arquitectura reina en robótica avanzada es híbrida: una Raspberry Pi procesa algoritmos de alto nivel y envía órdenes a un ESP32 o Arduino que maneja los servomotores y encoders.
1. Microcontrolador vs. Microordenador (SBC)
La primera duda que surge al diseñar un robot es la diferencia conceptual entre un microcontrolador (como los chips ATmega de Arduino o los Xtensa de ESP32) y un microordenador o Single Board Computer (como Raspberry Pi 4/5):
- Microcontrolador: Ejecuta un único programa grabado en su memoria flash (bare-metal o FreeRTOS). No tiene sistema operativo. Arranca en microsegundos y garantiza que un bucle de control se ejecutará exactamente en el ciclo de reloj previsto (determinismo estricto de tiempo real).
- Single Board Computer (SBC): Ejecuta un sistema operativo completo (habitualmente Linux Debian/Ubuntu). Maneja memoria RAM, almacenamiento en microSD o SSD, interfaces gráficas HDMI y pilas de red complejas. Sin embargo, el planificador del kernel puede interrumpir tu código durante milisegundos, lo que en un robot volador o bípedo puede provocar inestabilidad.
2. Comparativa Técnica Directa
| Característica | Arduino Uno R3 | ESP32-WROOM-32 | Raspberry Pi 4B (4GB) |
|---|---|---|---|
| CPU | 8-bit ATmega328P @ 16 MHz | 32-bit Dual-Core Xtensa @ 240 MHz | 64-bit Quad-Core ARM Cortex-A72 @ 1.5 GHz |
| Memoria RAM | 2 KB | 520 KB (+ PSRAM opcional) | 4 GB LPDDR4 |
| Almacenamiento | 32 KB Flash | 4 MB / 8 MB SPI Flash | MicroSD / SSD NVMe (GBs) |
| Conectividad | Nula (requiere módulos externos) | Wi-Fi 802.11 b/g/n + Bluetooth 4.2 BLE | Wi-Fi AC dual, Gigabit Ethernet, Bluetooth 5.0 |
| Pines GPIO / PWM | 14 pines (6 PWM) | Hasta 36 pines (16 canales PWM) | 40 pines (4 PWM hardware) |
| Consumo típico | ~50 mA @ 5V (0.25 W) | ~100-240 mA @ 3.3V (0.8 W) | 600-1500 mA @ 5V (3-7.5 W) |
| Precio orientativo | 5 - 20 € | 4 - 8 € | 55 - 85 € |
Hardware recomendado para este nivel
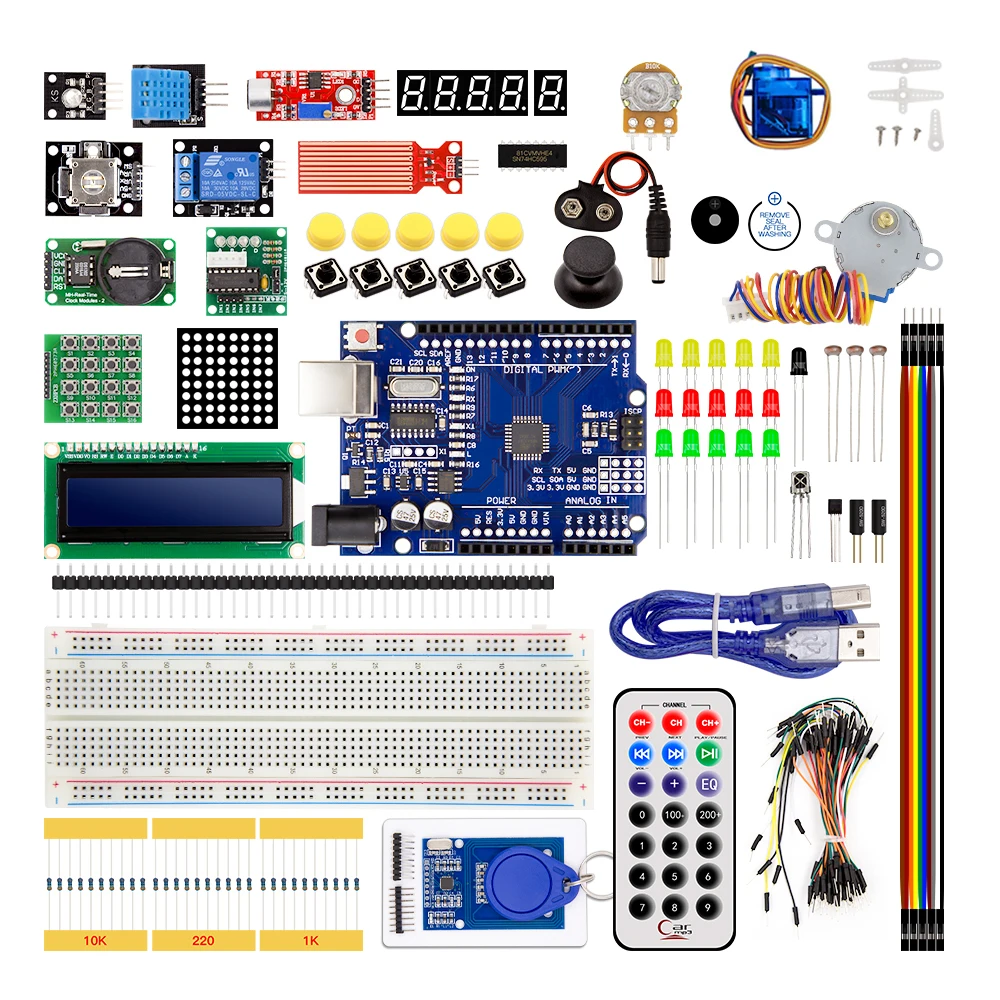
Si quieres poner en práctica lo anterior, estos son algunos de nuestros kits STEM disponibles ahora mismo en el catálogo.
3. ¿Cuándo elegir cada plataforma?
Elige Arduino si: - Es el primer contacto con la electrónica de un alumno de 8 a 11 años. - Necesitas alimentar el chip con márgenes amplios (7-12V en VIN) y trabajar a lógica robusta de 5V donde un error de cableado no destruye el chip.
Elige ESP32 si: - Quieres controlar el robot mediante un panel web en el navegador, un mando Bluetooth o MQTT en la nube. - Necesitas procesar filtros matemáticos complejos o audio sin que el microcontrolador se congele. - Deseas programar tanto en C++ (Arduino Framework / ESP-IDF) como en MicroPython.
Elige Raspberry Pi si: - Tu robot incorpora una cámara para reconocimiento facial, detección de personas o seguimiento de líneas con OpenCV. - Estás ejecutando ROS 2 (Robot Operating System) y algoritmos de mapeo SLAM con LiDAR.
Preguntas frecuentes
Explora el catálogo de robots y kits STEM
Robots educativos, kits STEM, drones y brazos robóticos para aprender construyendo.
Analiza esta página con IA
Abre tu asistente favorito con un resumen de esta página ya preparado.
Publicaciones Técnicas Relacionadas
Robots educativos para niños: cómo elegir el mejor según su edad (guía 2026)
Guía de compra de robots educativos para niños por edades: programación por bloques a partir de 8 años, montaje y electrónica de 11 a 13, código real a partir de 14, criterios de elección, seguridad (marcado CE, piezas pequeñas, baterías) y consejos para regalarlo en Navidad.
Ingeniería RobóticaCinemática Directa e Inversa en Brazos Robóticos: Guía de Grados de Libertad (DoF)
Aprende los fundamentos de cinemática directa e inversa, matrices de transformación homogénea de Denavit-Hartenberg y cómo los grados de libertad (DoF) determinan el espacio de trabajo en manipuladores robóticos.